Instabilidade Humana
HydroPol2D inclui um módulo de instabilidade humana implementado que usa profundidade e velocidade da superfície roteada para estimar o risco de pedestres. A teoria pública atual deve distinguir claramente entre os modos implementados:
| Modo | Estado atual | Descrição |
|---|---|---|
1 | Implementado | Razão de risco de equilíbrio de força contínuo com base na flutuabilidade, atrito disponível e arrasto hidrodinâmico. |
2 | Não implementado | Apenas espaço reservado. Não documente ou use como opção pública ativa. |
3 | Implementado | Classificador de instabilidade baseado em geometria com limites de deslizamento, tombamento e afogamento/desenho. |
O status de validação atual para esses modos é rastreado no estado da validação.
1. Entradas e Acoplamento
O módulo de instabilidade humana lê o estado hidrodinâmico de HydroPol2D:
- profundidade da superfície roteada ,
- magnitude da velocidade roteada ,
- inclinação local quando o classificador baseado em geometria é usado,
- e parâmetros de geometria e resistência humanos fornecidos pelo usuário.
Isso significa que as estimativas de instabilidade são produtos de diagnóstico da simulação hidrológica-hidrodinâmica acoplada, em vez de um solucionador hidráulico independente.
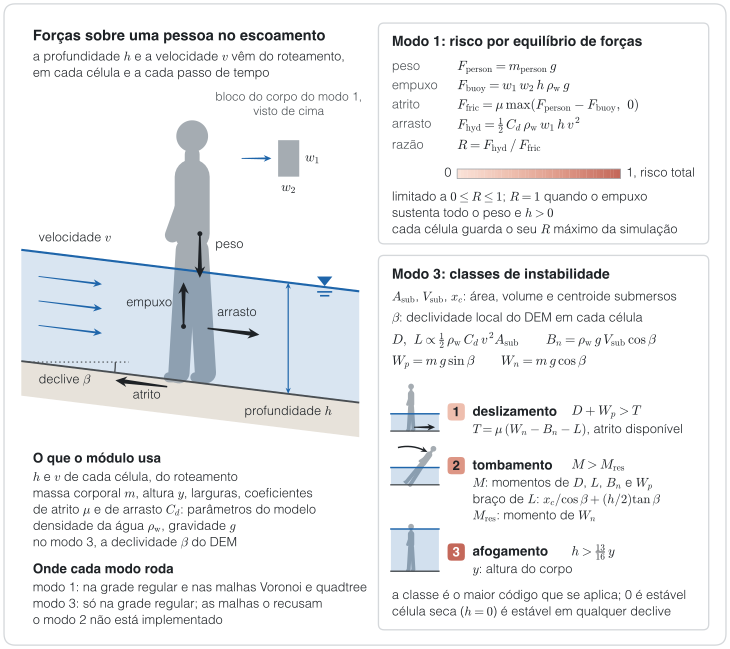
Figura 1. As forças sobre uma pessoa no escoamento e os dois modos implementados. O modo 1 dá um índice de risco de 0 a 1, e o modo 3 dá uma classe (estável, deslizamento, tombamento ou afogamento) só na grade regular.
2. Modo 1: Razão de Risco de Equilíbrio de Forças
O modo 1 representa a instabilidade como uma competição entre o forçamento hidrodinâmico e o suporte de fricção que permanece após a flutuabilidade reduzir o peso corporal.
2.1 Peso e flutuabilidade
A força do peso corporal é
A força de empuxo é aproximada como
onde:
- é massa corporal
- é aceleração gravitacional
- e são larguras de corpo características
- é a profundidade da água
- é a densidade da água
2.2 Fricção disponível
O atrito disponível para resistir ao movimento é
onde é o coeficiente de atrito efetivo de contato com o solo.
2.3 Força hidrodinâmica
A carga hidrodinâmica é representada como
onde:
- é coeficiente de arrasto
- é a magnitude da velocidade roteada
2.4 Razão de risco
A razão de risco do equilíbrio de forças é então
para estados suportados onde . Na implementação atual:
- células sem suporte restante, mas com profundidade de água positiva, recebem risco total,
- o valor final do risco é reduzido ao intervalo ,
- e um mapa de risco máximo em execução pode ser acumulado durante a simulação.
O modo 1, portanto, retorna um indicador de perigo contínuo em vez de um modo de falha categórico.
3. Modo 3: Classificador de Instabilidade Baseado em Geometria
O modo 3 usa a geometria da pessoa, a profundidade do fluxo, a velocidade do fluxo e a inclinação do solo para classificar o mecanismo de falha dominante.
3.1 Geometria submersa e forças
O código calcula a área submersa, o volume submerso e o centróide submerso em função da profundidade da água em relação às dimensões do corpo. Essas quantidades geométricas são então usadas para estimar:
- carregamento hidrodinâmico semelhante ao de arrasto e elevação,
- descida e componentes normais do peso corporal,
- flutuabilidade,
- e os braços de alavanca necessários para capotar.
Conceitualmente, os principais termos de força são:
onde:
- é a área projetada submersa
- é o volume submerso
- é o ângulo de inclinação local
3.2 Limiar deslizante
A resistência ao atrito disponível é aproximada como
onde é a contribuição hidrodinâmica semelhante à sustentação. O deslizamento é classificado quando a força motriz excede o atrito disponível:
No mapa de saída, o slide corresponde ao código 1.
3.3 Limiar de tombamento
O módulo também calcula um momento de tombamento a partir do arrasto , da sustentação , do empuxo e da componente do peso ao longo da encosta , cada um com um braço de alavanca definido pela geometria do corpo, pelo centroide submerso e pela declividade. O momento resistente vem da componente normal do peso . O tombamento é classificado quando o momento motriz excede o momento resistente:
No mapa de saída, topple corresponde ao código 2.
3.4 Limiar de afogamento/desenho
A implementação também aplica um limite de afogamento/afundamento baseado em profundidade:
onde é a altura característica do corpo usada pela rotina de geometria. No mapa de saída, este modo de falha corresponde ao código 3.
3.5 Mapa categórico final
A classe de perigo do modo final-3 é o máximo dos indicadores de deslizamento, tombamento e afogamento/empate:
Isso produz um raster de instabilidade categórica em vez da proporção contínua retornada pelo modo 1.
Uma célula seca () é estável (código 0), como no modo 1: sem água, não há ninguém no escoamento para classificar. Sem essa regra, o próprio peso da pessoa faria de toda célula seca com declividade acima de (31° para ) um deslizamento.
4. Escopo e Notas de Documentação
A atual história pública sobre a instabilidade humana deve permanecer alinhada com o código:
- o modo
1é implementado e documentado como uma relação de equilíbrio de força, - o modo
3é implementado e documentado como um classificador baseado em geometria, - o modo
2não está implementado, - as reivindicações de validação devem permanecer vinculadas às evidências controladas resumidas no estado da validação,
- e o módulo de instabilidade humana deve ser descrito como um diagnóstico de perigo acoplado conduzido pelas profundidades e velocidades do HydroPol2D.