Inestabilidad humana
HydroPol2D incluye un módulo de inestabilidad humana implementado que utiliza la profundidad y la velocidad de la superficie enrutada para estimar el peligro para los peatones. La teoría pública actual debería distinguir claramente entre los modos implementados:
| Modo | Estado actual | Descripción |
|---|---|---|
1 | Implementado | Relación de riesgo de equilibrio de fuerza continua basada en la flotabilidad, la fricción disponible y la resistencia hidrodinámica. |
2 | No implementado | Sólo marcador de posición. No documentar ni utilizar como opción pública activa. |
3 | Implementado | Clasificador de inestabilidad basado en geometría con umbrales de deslizamiento, caída y ahogamiento/dibujo. |
El estado de validación actual para estos modos se rastrea en el estado de validación.
1. Entradas y Acoplamiento
El módulo de inestabilidad humana lee el estado hidrodinámico de HydroPol2D:
- profundidad de la superficie enrutada ,
- magnitud de velocidad enrutada ,
- pendiente local cuando se utiliza el clasificador basado en geometría,
- y parámetros de resistencia y geometría humana proporcionados por el usuario.
Esto significa que las estimaciones de inestabilidad son productos de diagnóstico de la simulación hidrológica-hidrodinámica acoplada en lugar de un solucionador hidráulico independiente.
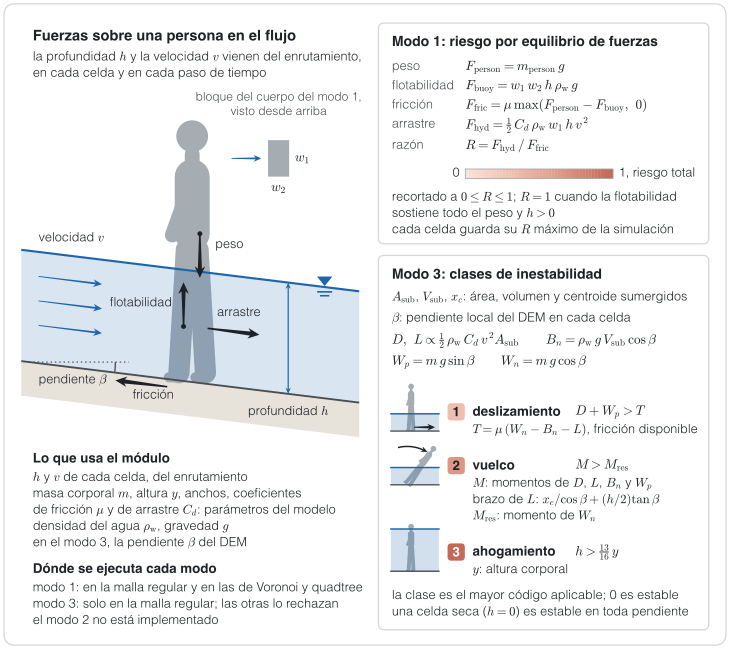
Figura 1. Las fuerzas sobre una persona en el flujo y los dos modos implementados. El modo 1 da un índice de riesgo de 0 a 1, y el modo 3 da una clase (estable, deslizamiento, vuelco o ahogamiento) solo en la malla regular.
2. Modo 1: Relación de riesgo fuerza-equilibrio
El modo 1 representa la inestabilidad como una competencia entre el forzamiento hidrodinámico y el soporte de fricción que queda después de que la flotabilidad reduce el peso corporal.
2.1 Peso y flotabilidad
La fuerza del peso corporal es
La fuerza de flotación se aproxima como
dónde:
- es la masa corporal
- es la aceleración gravitacional
- y son anchos de cuerpo característicos
- es la profundidad del agua
- es la densidad del agua
2.2 Fricción disponible
La fricción disponible para resistir el movimiento es
donde es el coeficiente de fricción efectivo de contacto con el suelo.
2.3 fuerza hidrodinámica
La carga hidrodinámica se representa como
dónde:
- es el coeficiente de arrastre
- es la magnitud de la velocidad enrutada
2.4 Ratio de riesgo
La relación de riesgo fuerza-equilibrio es entonces
para estados admitidos donde . En la implementación actual:
- a las celdas sin soporte restante pero con una profundidad de agua positiva se les asigna el riesgo total,
- el valor de riesgo final se recorta al rango ,
- y se puede acumular un mapa de riesgo máximo en ejecución durante la simulación.
Por lo tanto, el modo 1 devuelve un indicador de peligro continuo en lugar de un modo de falla categórico.
3. Modo 3: Clasificador de inestabilidad basado en geometría
El modo 3 utiliza la geometría de la persona, la profundidad del flujo, la velocidad del flujo y la pendiente del terreno para clasificar el mecanismo de falla dominante.
3.1 Geometría sumergida y fuerzas.
El código calcula el área sumergida, el volumen sumergido y el centroide sumergido en función de la profundidad del agua en relación con las dimensiones del cuerpo. Luego, esas cantidades geométricas se utilizan para estimar:
- carga hidrodinámica tipo arrastre y elevación,
- componentes descendentes y normales del peso corporal,
- flotabilidad,
- y los brazos de palanca necesarios para el vuelco.
Conceptualmente, los principales términos de fuerza son:
dónde:
- es el área proyectada sumergida
- es el volumen sumergido
- es el ángulo de pendiente local
3.2 Umbral deslizante
La fricción resistente disponible se aproxima como
donde es la contribución hidrodinámica del tipo de sustentación. El deslizamiento se clasifica cuando la fuerza motriz excede la fricción disponible:
En el mapa de salida, la diapositiva corresponde al código 1.
3.3 Umbral de derrumbe
El módulo también calcula un momento de vuelco a partir del arrastre , la sustentación , la flotabilidad y la componente del peso a lo largo de la pendiente , cada uno con un brazo de palanca definido por la geometría del cuerpo, el centroide sumergido y la pendiente. El momento resistente proviene de la componente normal del peso . El vuelco se clasifica cuando el momento motriz supera al momento resistente:
En el mapa de salida, la caída corresponde al código 2.
3.4 Umbral de ahogamiento/embarazo
La implementación también aplica un umbral de ahogamiento/ahogamiento basado en la profundidad:
donde es la altura corporal característica utilizada por la rutina de geometría. En el mapa de salida, este modo de falla corresponde al código 3.
3.5 Mapa categórico final
La clase de peligro final del modo 3 es el máximo de los indicadores de deslizamiento, caída y ahogamiento/extracción:
Esto produce un ráster de inestabilidad categórica en lugar de la relación continua devuelta por el modo 1.
Una celda seca () es estable (código 0), como en el modo 1: sin agua, no hay nadie en el flujo que clasificar. Sin esta regla, el propio peso de la persona haría de toda celda seca con pendiente mayor que (31° para ) un deslizamiento.
4. Notas de alcance y documentación
La historia pública actual sobre la inestabilidad humana debería mantenerse alineada con el código:
- El modo
1se implementa y documenta como una relación fuerza-equilibrio, - el modo
3está implementado y documentado como un clasificador basado en geometría, - el modo
2no está implementado, - las afirmaciones de validación deben permanecer vinculadas a la evidencia controlada resumida en el estado de validación,
- y el módulo de inestabilidad humana debe describirse como un diagnóstico de peligro acoplado impulsado por profundidades y velocidades HydroPol2D.